
Cobot industrial: qué es, tipos y cuándo conviene
Preguntas frecuentes
¿Un cobot es seguro sin vallado?
No necesariamente. La seguridad depende de la evaluación de riesgos de la aplicación completa. Puede requerir resguardos, sensores, límites de velocidad o paradas de emergencia.
¿Un cobot puede reemplazar a un operario?
Puede automatizar parte de una tarea, pero no reemplaza el criterio humano en excepciones, calidad o decisiones. La mayoría de los proyectos exitosos redistribuyen tareas, no eliminan el puesto.
¿Qué diferencia hay entre un cobot y un robot industrial?
El cobot está diseñado para operar cerca de personas con límites de fuerza y velocidad; el robot industrial prioriza velocidad, carga y repetibilidad en celdas delimitadas. La diferencia real está en la aplicación y la seguridad.
¿Puedo empezar con un cobot y escalar después?
Sí, si la arquitectura y la integración se diseñan para crecer. Un piloto acotado permite validar ciclo, calidad y seguridad antes de expandir.
En este artículo
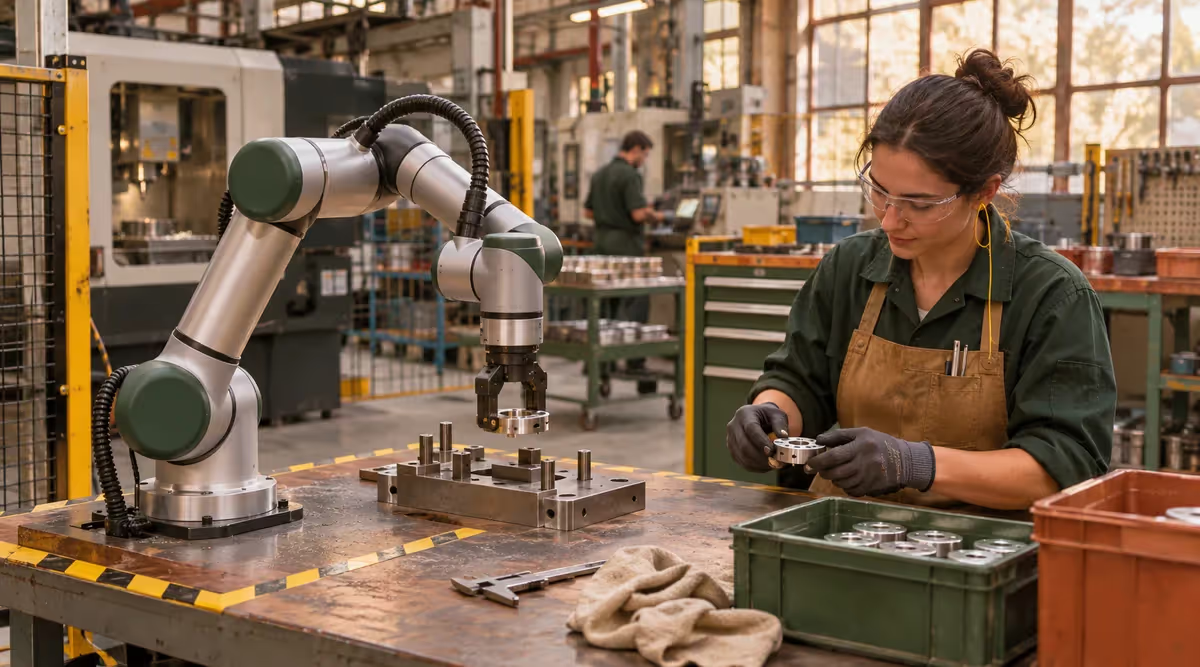
Un cobot industrial es un robot diseñado para compartir espacio o tareas con personas. Su promesa no es reemplazar al operario, sino ayudarlo en movimientos repetitivos, cargas, inspección o carga y descarga de máquinas sin exigir una celda cerrada en todos los casos.
Esa promesa tiene límites. Un cobot no es automáticamente seguro, no siempre es más barato y no siempre es más rápido. La decisión depende de la tarea, la pieza, el ciclo, la herramienta y la evaluación de riesgos.
Qué es un cobot y qué no
Un cobot es un brazo robótico con modos de operación colaborativos, límites de fuerza y velocidad, y sensores que permiten detectar contactos o presencia. Puede trabajar cerca de una persona, pero la seguridad se evalúa sobre la aplicación completa: herramienta, pieza, velocidad, espacio y modo de operación.
No es un robot industrial “sin valla”. Tampoco es un juguete de escritorio: muchos cobots industriales manejan cargas relevantes y requieren integración, programación, utillajes y mantenimiento.
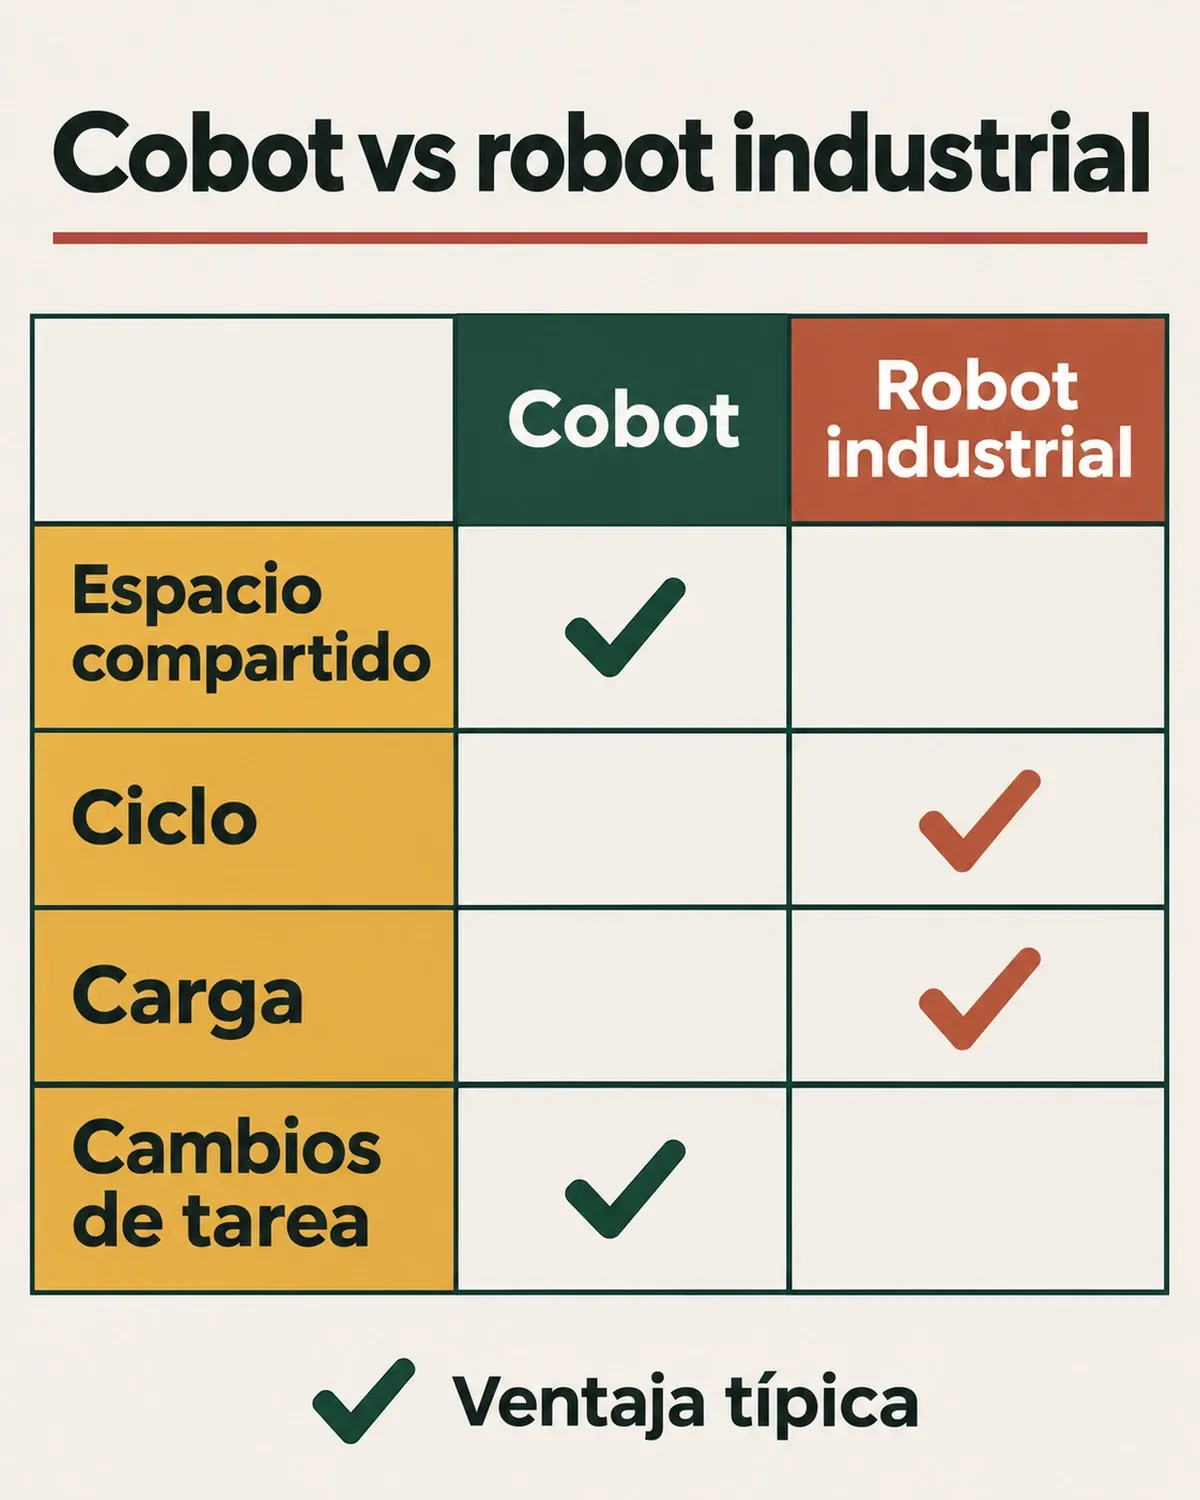
La ventaja típica de cada opción depende de la aplicación, no de la etiqueta del equipo.
Tipos y configuraciones
- Cobot de mesa o pequeño: piezas livianas, laboratorio, dosificación, atornillado, inspección.
- Cobot de carga media: carga y descarga de máquinas, paletizado liviano, ensamblaje.
- Cobot móvil: brazo montado sobre una plataforma autónoma para varias estaciones.
- Cobot con herramienta dedicada: soldadura, dispensado, atornillado, visión o sujeción.
La categoría importa menos que la celda: herramienta, fijación, sensores, seguridad y control definen el resultado.
Aplicaciones típicas
- Carga y descarga de máquinas CNC, inyección o prensas.
- Ensamblaje de piezas pequeñas y medianas.
- Atornillado, dispensado y marcado.
- Inspección con visión artificial.
- Paletizado liviano y fin de línea.
- Soldadura en aplicaciones donde el ciclo y la seguridad lo permiten.
En todos los casos, la pregunta es la misma: ¿la tarea es repetible, la pieza se puede fijar y el ciclo permite la velocidad del cobot?
Cobot vs robot industrial
El robot industrial suele ganar en velocidad, carga, repetibilidad y producción sostenida. El cobot suele ganar en flexibilidad, espacio compartido y cambios frecuentes de tarea. La comparación honesta es entre celdas completas y costo total, no entre el precio del brazo.
La comparación completa de robot industrial vs cobot desarrolla los criterios de carga, ciclo, seguridad y costo.
Cuánto cuesta un cobot
No hay un precio único. El costo incluye brazo, herramienta, fijación, sensores, seguridad, programación, integración, capacitación y mantenimiento. Un cobot de bajo precio con una celda mal diseñada puede terminar costando más que una solución integrada.
Antes de pedir precios, definí la tarea, la pieza, el ciclo y el nivel de seguridad requerido. Con esos datos se puede comparar una propuesta con otra.
Cuándo no conviene un cobot
- Cuando el ciclo exige velocidad sostenida que el modo colaborativo no permite.
- Cuando la pieza o la herramienta generan un riesgo que exige vallado.
- Cuando la tarea cambia tanto que la programación se vuelve el cuello de botella.
- Cuando el volumen no sostiene la inversión.
- Cuando el proceso todavía no es estable.
Cómo se evalúa la seguridad de una aplicación colaborativa
La seguridad no se decide por la etiqueta “colaborativo”. Se evalúa la aplicación completa: robot, herramienta, pieza, fijación, velocidad, fuerza, espacio y personas. Las normas de referencia —ISO 10218 para robots industriales e ISO/TS 15066 para sistemas colaborativos— ordenan el análisis, pero no reemplazan la evaluación de riesgos del caso concreto.
Algunos puntos que suelen definir el diseño:
- Contacto posible: qué parte del cuerpo puede entrar en contacto y con qué herramienta.
- Fuerza y presión: límites admisibles según la zona y el tipo de contacto.
- Velocidad y separación: modos de operación, reducción de velocidad y distancias de seguridad.
- Resguardos: cuándo alcanza una cortina, un escáner o una valla.
- Parada de emergencia: accesible y probada en la operación real.
Un cobot puede compartir espacio, pero la evaluación puede concluir que necesita resguardos, sensores, límites o modos de operación específicos. Ese resultado es parte del proyecto, no una sorpresa de la puesta en marcha.
Costos que no aparecen en la cotización
El precio del brazo es solo una parte. El costo total incluye:
- herramienta y sistema de agarre;
- fijaciones y utillajes;
- sensores de seguridad y resguardos;
- integración con PLC, visión o sistemas de gestión;
- programación y pruebas;
- capacitación del equipo;
- mantenimiento, repuestos y actualizaciones.
Un cobot de bajo precio con una celda mal resuelta puede costar más que un robot industrial bien integrado. La comparación correcta es entre celdas completas y costo por ciclo, no entre equipos aislados.
Piloto y criterios de aceptación
Antes de escalar, conviene probar la aplicación en condiciones reales. El piloto debe definir qué pieza, qué ciclo, qué calidad y qué nivel de intervención humana se van a medir. También debe incluir los casos difíciles: piezas mal posicionadas, cambios de referencia, paradas y recuperación.
Criterios habituales:
- ciclo sostenido durante un turno;
- repetibilidad y calidad dentro de tolerancia;
- tasa de intervención humana;
- tiempo de cambio de referencia;
- comportamiento seguro ante un contacto o una parada.
Si el piloto no cumple, no se compensa comprando más equipos. Se ajusta el alcance o se revisa la alternativa.
Errores comunes al evaluar un cobot
- Comparar solo el precio del brazo y no la celda completa.
- Asumir que el modo colaborativo elimina la evaluación de riesgos.
- Elegir por carga nominal sin considerar herramienta, inercia y ciclo.
- Ignorar el tiempo de programación y los cambios de referencia.
- Comprar un cobot para una tarea que en realidad necesita un robot industrial.
La decisión mejora cuando se comparan celdas completas con los mismos criterios: carga, ciclo, seguridad, flexibilidad y costo total.